PID control ru: Unterschied zwischen den Versionen
Aus www.wiki.ardumower.de
(Die Seite wurde neu angelegt: „=Abstract= Ardumower uses a digital PID controller for * heading/course tracking * perimeter tracking * motor speed control * ... =PID controller= Proporti…“) |
(→Velocity PID) |
||
| (2 dazwischenliegende Versionen desselben Benutzers werden nicht angezeigt) | |||
| Zeile 1: | Zeile 1: | ||
| − | = | + | =Описание= |
| − | Ardumower | + | Ardumower использует цифровой ПИД-регулятор для |
| − | * | + | * Отслеживания курса движения |
| − | * | + | * Отслеживание периметра |
| − | * | + | * Управление скоростью моторов |
* ... | * ... | ||
| − | = | + | =ПИД регулятор= |
| − | + | Пропорционально-интегро-дифференцирующий (ПИД) регулятор — устройство в управляющем контуре с обратной связью. Используется в системах автоматического управления для формирования управляющего сигнала с целью получения необходимых точности и качества переходного процесса. ПИД-регулятор формирует управляющий сигнал, являющийся суммой трёх слагаемых, первое из которых пропорционально разности входного сигнала и сигнала обратной связи (сигнал рассогласования), второе — интеграл сигнала рассогласования, третье — производная сигнала рассогласования. | |
| − | + | ||
| − | + | ||
| − | + | ||
| − | + | ||
<gallery> | <gallery> | ||
| Zeile 19: | Zeile 15: | ||
</gallery> | </gallery> | ||
| − | = | + | =ПИД-контроллер скорости= |
| − | + | ||
<gallery> | <gallery> | ||
| − | File: Ardumower pid controller.png | | + | File: Ardumower pid controller.png | ПИД-контроллер скорости |
</gallery> | </gallery> | ||
Aktuelle Version vom 23. August 2015, 14:51 Uhr
Описание
Ardumower использует цифровой ПИД-регулятор для
- Отслеживания курса движения
- Отслеживание периметра
- Управление скоростью моторов
- ...
ПИД регулятор
Пропорционально-интегро-дифференцирующий (ПИД) регулятор — устройство в управляющем контуре с обратной связью. Используется в системах автоматического управления для формирования управляющего сигнала с целью получения необходимых точности и качества переходного процесса. ПИД-регулятор формирует управляющий сигнал, являющийся суммой трёх слагаемых, первое из которых пропорционально разности входного сигнала и сигнала обратной связи (сигнал рассогласования), второе — интеграл сигнала рассогласования, третье — производная сигнала рассогласования.
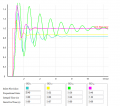
Examples

ПИД-контроллер скорости
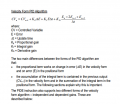
ПИД-контроллер скорости

